Pendule inversé
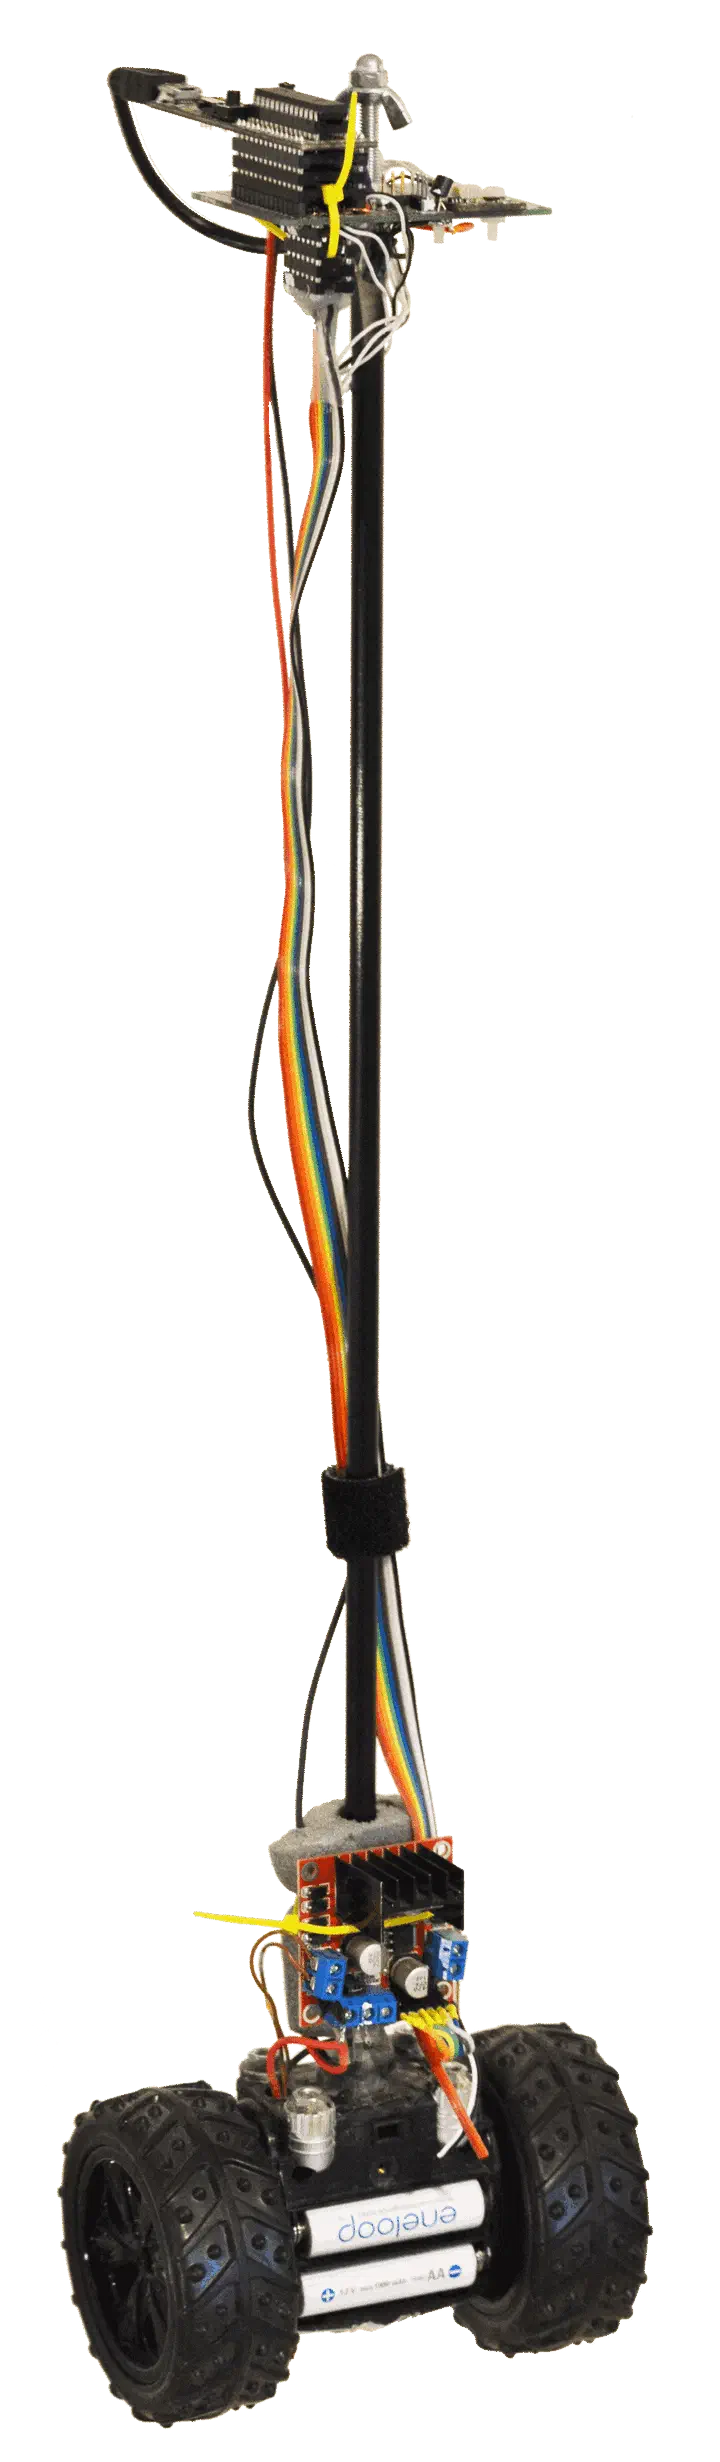 tête du pendule inversé
Pendule inversé réalisé par prototypage rapide de commande avec Simulink et exécuté sur une carte dsPIC microstick II. L’algorithme de fusion de données de la centrale inertielle (IMU) utilise le capteur ICM-20608 pour estimer l’angle. La boucle de commande LQR pilote les deux moteurs DC du jouet modifié. Aucun codeur n’est utilisé.